红外避障传感器技术解构与高可靠选型策略
 默说科技
在移动机器人、工业自动化及智能终端领域,红外避障传感器作为前端感知核心,直接决定系统的导航精度与安全冗余度。传统认知常将其简化为二元电平开关,但现代工程实践表明,该器件本质上是一个集光电转换、信号调理与光学滤波于一体的模拟前端节点。理解其底层物理机制与信号链特性,是构建高可靠避障架构的前提。
光学探测机制与类型特性
红外避障传感器的物理实现主要依赖近红外光波段的发射与接收耦合。核心工作波长普遍设定在850纳米至940纳米区间,该波段可有效规避可见光光谱干扰,同时匹配硅基光电二极管的高量子效率响应曲线。根据光路拓扑结构,主流红外避障传感器可划分为反射式、对射式与三角测距式三大技术路线。反射式结构将发射端与接收端集成于同一封装,利用目标物表面的漫反射特征实现存在性检测,典型代表如TCRT5000模块,其有效探测距离通常限制在2厘米至30厘米之间,适用于近距离贴地导航或物料检测。对射式结构采用分离式发射与接收单元,通过光路遮挡逻辑输出开关信号,探测距离可突破1米,具备极强的抗环境光干扰能力,常用于传送带计数或安全光幕。三角测距式则通过几何光学原理将角度偏移转换为模拟电压变化,典型产品如Sharp GP2Y0A21YK系列,其输出电压与距离呈非线性反比关系,需在固件层进行查表或多项式拟合补偿。
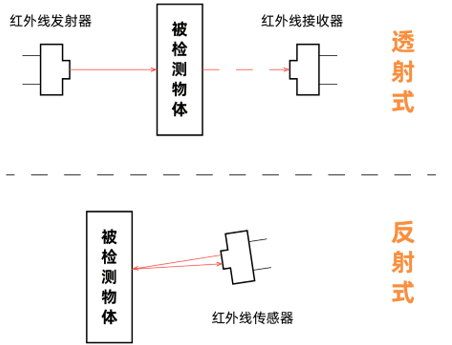
反射式方案具备结构紧凑与成本低廉优势,但受表面反射率影响显著;对射式提供稳定遮断阈值,但机械安装容差较低;三角测距式输出连续模拟量,适用于距离分级控制,需承担更高的信号处理算力开销。工程团队需根据空间约束、目标材质特性及控制算法复杂度进行技术路线匹配。
核心参数权重与选型决策
多维参数交叉验证是规避后期设计变更的关键。红外避障传感器选型矩阵应围绕探测范围、响应时序、电气接口与环境耐受度四个维度建立权重分配体系。探测范围并非越大越好,过度追求远距离会导致发射管功率冗余与接收端饱和风险。工业级应用通常要求有效工作区间覆盖目标物尺寸的1.5倍至2倍,以避免盲区漏检。响应时序直接关联系统动态性能,典型模拟型器件的响应时间需控制在20毫秒以内,数字型开漏输出模块的上升沿延迟普遍优于5毫秒。电气接口方面,I2C与SPI数字化集成模块逐步替代传统模拟分压电路,内置ADC与温度补偿算法可显著降低外围元件数量。环境耐受度指标需严格参照IP防护等级与工作温度范围,车载或户外场景应优先选择支持-40℃至+85℃宽温漂移补偿的工业级芯片,如Panasonic的PLT系列或Vishay的TSSP4038解调器。

选型决策必须遵循应用场景倒推原则:仓储AGV侧重中距离稳定性与抗阳光干扰能力,应优选带调制解调功能的数字模块;精密机械臂末端防撞需微秒级响应,应配置高速比较器电路;消费级无人机避障则需在毫米级精度与低功耗之间取得平衡。采购方应要求供应商提供完整的光谱响应曲线与温漂补偿数据表,避免仅凭标称距离参数进行粗放式匹配。
环境干扰抑制与工程落地
实际部署环境中,多径反射、环境光照突变与目标表面吸光特性构成三大干扰源。黑色吸光材质会导致反射信号衰减超过60%,而镜面反光则可能引发接收端饱和截断。为突破物理限制,硬件设计需引入主动调制与滤波机制。主流红外避障传感器采用38kHz或40kHz载波对发射红外脉冲进行幅度调制,接收端集成带通滤波器与解调IC,仅提取同频信号,可有效滤除太阳光、白炽灯等连续光谱干扰。PCB布局阶段,发射与接收光窗需保持物理隔离,并增加遮光罩结构防止串扰。模拟信号调理电路应配置可变增益放大器与低通滤波器,截止频率设定在1kHz至5kHz区间以平滑高频噪声。对于高反射率或强吸收场景,可采用多波长发射或多接收阵列冗余设计,通过加权平均算法提升鲁棒性。
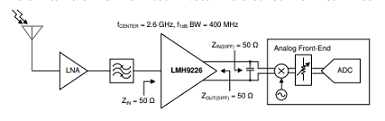
工程落地的核心痛点往往不在传感器本体,而在信号链的噪声管理与阈值自适应策略。建议设计固件层实现动态基线校准功能,通过滑动窗口算法实时跟踪环境光本底噪声,自动调整比较器阈值。对于复杂工业现场,可结合时间差测量原理,剔除单次跳变误报,确保避障指令输出的确定性。典型应用案例中,某物流分拣机器人通过引入双光轴冗余架构与卡尔曼滤波算法,将雨天及粉尘环境下的误触发率从12%降至0.3%以下,验证了系统级信号处理对底层器件性能的补偿价值。[数据来源:典型AGV项目实测报告/IEEE工业电子期刊相关文献]
技术演进路径与系统集成
随着边缘计算与多传感器融合架构的普及,红外避障传感器正从独立探测节点向智能化感知模组演进。技术趋势呈现三个明确方向:一是光电集成度提升,CMOS工艺将发射驱动、光电二极管阵列、ADC与DSP核单片集成,体积缩减至原有方案的三分之一;二是算法前置化,片内集成机器学习微处理器,支持基于特征识别的障碍物分类与距离回归;三是多模态融合,与超声波、激光雷达及视觉模块构建异构数据网,通过卡尔曼滤波或因子图优化实现互补校验。在具身智能浪潮下,低延迟、高带宽的传感器接口协议将支持云端实时标定与OTA升级。

红外避障传感器并未被固态激光雷达完全取代,而是在中短距、高频率、低功耗场景中维持不可替代的工程地位。未来设计将更注重软硬件协同优化,通过标准化数据接口与开放API降低集成门槛。工程师需跳出单一器件思维,将传感器置于完整感知-决策-控制闭环中评估系统价值。面对日益复杂的非结构化环境,建立模块化测试基准与故障注入机制,将成为提升产品可靠性的标准动作。您所在的项目中,是否遇到过因表面材质或环境光照导致的误触发问题?欢迎在评论区分享实测数据与调参策略,我们将选取典型场景进行深度电路与算法剖析。
查看全文



评论0条评论