锡产微芯R5001实战:dToF读数异常的三类成因与排查思路
 ICbeta
把一颗dToF(direct Time-of-Flight,直接飞行时间)测距芯片做成产品,最能体现功底的往往不是实验室里对白墙测得多准,而是放进真实环境后,面对各种干扰还能不能给出可信读数。锡产微芯(旗下矽印科技 Synexens)的R5001在选峰环节做了大量针对性设计,目的就是让整机厂在复杂现场也能拿到稳定结果。对集成工程师来说,只要看懂它每一帧输出的回波直方图,绝大多数读数疑问都能很快对上号。
简单回顾一下:R5001每一帧得到的是一幅回波直方图,横轴是光往返时间(即距离),纵轴是接收到的光子数,每一条有光返回的路径都对应一个"峰",选峰就是从中挑出代表真实目标的那个。现场常见的异常读数可以归成三类——固定的极近读数、该停却报远或忽远忽近、对空时乱跳。下面逐一说明它们在直方图上的成因,以及R5001是如何应对的。
第一类:一直报一个几厘米的固定近距
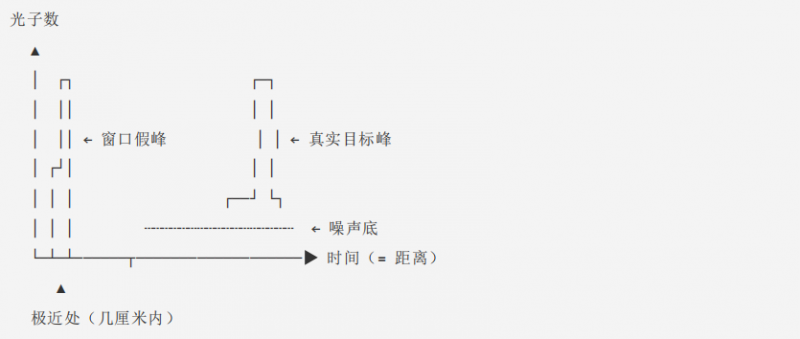
典型现象:加装保护窗口或整机外壳后,无论前方有没有目标,芯片都稳定输出一个几厘米的小距离,数值基本不随场景变化。
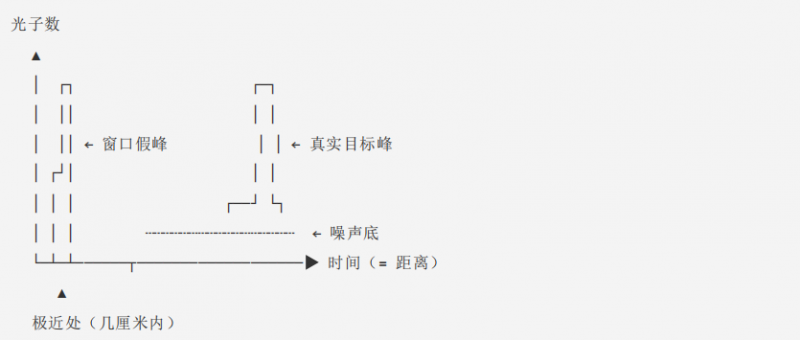
成因:激光出射时会有一小部分先被前方的保护玻璃或塑料窗口反射回来,在直方图极近处形成一个峰。它离芯片太近、回来得太早,若简单按"谁先到选谁"处理,就会把窗口当成目标,让设备误以为鼻尖前一直贴着障碍。
R5001的处理:窗口假峰有两个稳定的形态特征——位置极近,几乎贴着芯片,真实目标很少长期停在这一区间;能量有限,通常又矮又窄。R5001的选峰逻辑会把"极近加极弱"这种组合识别为可疑,主动弃选并回退到远处更高大可信的目标峰。因此设备装上保护窗口后依然能正常测距,不会一直报一个固定近距。工程师在做整机验证时,裸模组与装机后各读一帧直方图对比,就能直观看到这一近距响应已被妥善剔除;结构上仍建议让窗口与光路匹配、减少表面直接反射,以获得更好裕量。需要客观说明的是,这种取舍在极少数情况下会一并忽略真实出现在极近距离的目标,是为避免持续误报所做的工程权衡。
第二类:该停却报很远,或读数忽远忽近
这一类通常有两种成因,直方图形态不同,R5001都有明确的应对策略。
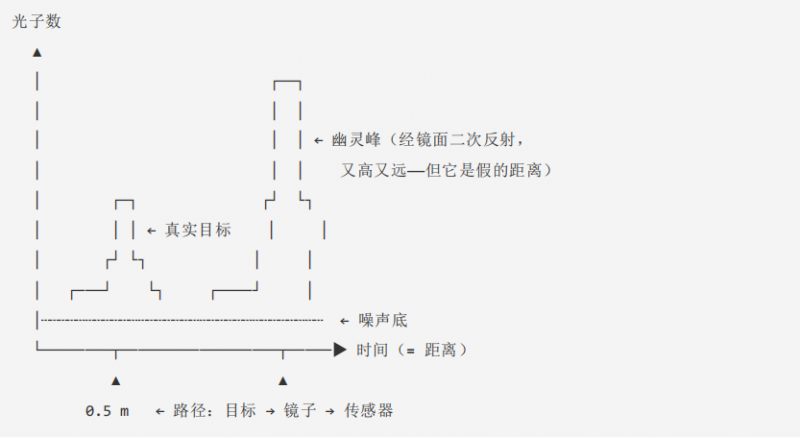
成因A:高反射背景盖过了近目标。0.5米外一根深色桌椅腿,身后2.5米是一面白墙,两者都是真实目标,但深色近目标的峰可能比白色远墙更矮。如果上层一味"取最高峰",就会越过桌椅腿报出墙的距离,设备误以为前方余量充足而不减速。R5001在多个有效峰并存时按"最近优先"选择,先撞上的障碍一定是最近的那个,把最近距离交给上层,刹车和绕障才有足够反应时间。这也是它面向避障场景的一项核心设计。
成因B:镜面、玻璃制造的远距假峰。当近处是低反射目标、身后有镜子或玻璃时,光经目标弹到镜面再被高效反射回来,会在直方图远处形成一个比真实目标峰还高、还干净的"幽灵峰"。它幅值高、形态好,单看信号强度很难识破,唯一的线索是距离比真实目标更远。由于R5001坚持最近优先,只要近处真实目标的峰仍然有效,就会锁定近峰、自然忽略远处这个更漂亮的假峰,不需要为镜面场景额外打补丁。在玻璃门、镜面瓷砖、亮面柜门较多的家居环境里,这一策略的价值尤其明显。
第三类:对空时数据乱跳
典型现象:传感器对准窗外、走廊尽头等空旷方向时,读数没有稳定指示"无目标",而是在一串随机距离之间跳变。
成因:没有目标把光反射回来时,直方图上只有噪声形成的随机起伏,偶尔某处鼓出一个小包,但位置每帧都不同。噪声是随机的,这一帧最凸的位置和下一帧并不重合,若不设门槛、每帧硬挑一个峰报出去,自然得到满屏乱跳的假距离。
R5001的处理:选峰先过有效性门槛——一个峰必须明显高于其脚下的噪声底、并具备一定能量,才算有效候选;当整幅直方图里没有任何有效峰时,R5001会明确输出无目标或无效帧,而不是凑一个距离。宁可暂时不给数,也不给错数,这让对空读数保持稳定,不会干扰上层的建图与决策。整机层面若遇到极端强环境光,也可以结合滤光与积分参数进一步压低噪声底,裕量更充足。
一张排查顺序表
在评估或基于R5001做整机开发时,可以按下面的顺序读直方图:
先看有没有效峰。没有任何峰越过噪声底,属于对空场景,R5001应稳定输出无目标;若仍乱跳,优先检查环境光、增益与窗口杂散光。
再看近处是否有可疑峰。极近处稳定立着一个又矮又窄的峰,属于窗口反射,裸模组与装机对比即可确认,通常已被选峰逻辑剔除,必要时从窗口结构与近距区间标定优化。
最后在多个有效峰之间看选中了谁。取近还是取高,直接决定避障是否可靠,R5001默认遵循最近有效峰优先;若现场只在玻璃、镜面前异常,则对应幽灵峰场景,同样由这一策略覆盖。
结语
回过头看,这三类异常并不是芯片"测不准",而是真实光环境在直方图上的正常投射,关键在于选峰逻辑有没有为这些情况做好准备。锡产微芯R5001把处理思路沉淀成了几条清晰原则:先判有效,让对空稳定报无目标;再比远近,在多目标和镜面环境中守住最近障碍;对"极近加极弱"的窗口假峰单独识别。对集成商而言,这意味着很多过去需要自己反复打磨的边界场景,在器件层面已经有了稳妥的答案,开发重心可以更多放在上层应用上。回波直方图因此既是诊断工具,也是用好这颗芯片的共同语言。
查看全文
ICbeta
带你走入传感器的奇妙世界
作者最近更新
期刊订阅
相关推荐
评论0条评论