无人机搭载固态激光雷达:重塑低空三维感知格局
 大怪科学
无人机搭载固态激光雷达:重塑低空三维感知格局
当前无人机产业正经历从空中影像采集平台向自主智能机器人演进的跨越。实现这一转型的核心在于环境感知能力的突破。在此背景下,固态激光雷达技术凭借优异的空间建模精度与恶劣气象条件下的稳定性,正逐步成为低空飞行器突破视觉局限的关键感知元件。
技术架构:从机械旋转到全固态集成
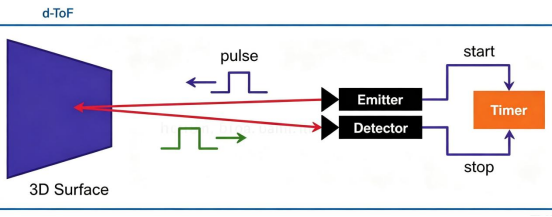
激光雷达(Light Detection and Ranging, LiDAR)依托激光脉冲的发射与反射时序计算目标距离,进而生成高分辨率的三维点云数据。早期设备普遍采用高速旋转机械结构完成全向扫描,尽管具备较强的探测性能,但庞大的体积、较高的整机重量及突出的成本门槛限制了其规模化应用。持续的高频振动亦会导致传动部件加速损耗,影响设备服役周期。
固态激光雷达通过底层架构创新大幅削减或彻底移除了运动组件。当前产业界主要呈现三条技术路径:光学相控阵(Optical Phased Array, OPA)利用阵列单元的相位调控实现光束无惯性偏转,全程无机械运动;Flash(泛光照明式)借鉴相机成像逻辑,以单次面阵脉冲完成视场范围内的同步测距;微机电系统(Micro-Electro-Mechanical Systems, MEMS)则采用微米级振镜替代传统旋转机构,属于兼顾性能与成本的半固态方案。各条技术路线均指向同一发展方向,即依托半导体工艺将光学、电子与计算模块高度集成,在紧凑封装内实现稳定的空间感知能力。
载荷适配:重量、功耗与可靠性的综合考量
飞行器平台对有效载荷与能耗指标具有严格约束,任何额外的质量增量都会直接压缩续航窗口。固态激光雷达通常将整机重量控制在数十至百克量级,运行功耗维持在数瓦级别,同时可维持厘米级测距精度,其物理特性与无人机平台的设计诉求高度吻合。
环境适应性同样是关键考量因素。飞行过程中持续的气动载荷、温变梯度与结构振动会对传统机械雷达的轴承及传动轴造成显著磨损。固态架构凭借极低的运动部件占比,展现出优异的抗冲击特性与较长的服役周期,大幅降低了野外长航时作业中的运维频率。
伴随半导体制造良率的提升与规模化量产进程的推进,核心器件的采购成本呈现下行趋势。价格门槛的降低正推动该技术向消费级娱乐机型与工业级作业平台双向渗透。
低空作业:三维空间数据的规模化获取
地理测绘是固态激光雷达的典型应用场景。飞行平台掠过复杂地貌时,可快速获取高保真地形数据。激光脉冲具备穿透林冠间隙的物理特性,能够精准捕捉地表真实高程,弥补了传统光学摄影测量在植被覆盖区域的测高盲区。
在电网基础设施运维环节,机载雷达系统可精确核算输电通道与周边林木的安全净空距离,为隐患治理提供定量依据。林业资源调查同样依赖该技术,系统能够高效解算树冠高度、郁闭度及生物量蓄积指标。现代农业管理中,激光雷达构建的作物冠层立体模型为长势监测与产量预测提供了量化支撑,助力变量施肥等精准农事操作。
在应急救援、安防监控及自主导航领域,该技术摆脱了可见光对环境照度的依赖。在低照度或低能见度气象条件下,系统仍可输出稳定的环境点云,为超视距飞行与动态避障提供底层感知保障。
技术瓶颈与多模态融合趋势
全固态方案在远距离探测范围与广域视场覆盖方面仍存在优化空间。点云数据密度与边缘计算芯片的实时处理效能,亦是当前算法工程师重点攻关的方向。半导体微缩化与光电器件集成度的持续提升,正逐步消解上述技术制约。
产业演进路径显示,固态激光雷达将成为无人机标准感知配置。与可见光相机、毫米波雷达等元件构成异构传感器融合网络。多源数据交叉验证将赋予飞行器更深层的环境语义理解能力,支撑航线自主生成、目标特征识别与复杂任务闭环执行。感知硬件的迭代正推动无人机从单纯的空间移动载体,转变为具备立体环境认知能力的智能终端。
审核编辑 黄宇
查看全文
评论0条评论