剥离理论真值:传感器级拖车角度感知方案加速仿真算法工程化落地
 感知论坛
剥离理论真值:传感器级拖车角度感知方案加速仿真算法工程化落地
▍文章来源于康谋
引言
房车经济、户外出行与商用转运市场的同步扩张,使乘用车拖挂场景在日常交通中的占比持续攀升。这一趋势对拖挂场景仿真算法的真实落地验证提出了更为严苛的要求。康谋此前发布的《拖车联调实战:用aiSim打通车辆-拖挂仿真闭环》一文,已系统梳理aiSim在拖车资产建模、耦合装配与动力学验证维度的底层技术能力。然而,单纯依赖高保真动力学模型仍难以完全支撑算法闭环开发。实车测试在采集拖车铰接角时往往面临测量误差偏高、危险工况复现困难等工程瓶颈;传统仿真系统通常仅能提供理论真值输出,缺乏贴近真实车载传感器特性的角度数据。针对上述痛点,康谋将研发重心转向传感器层面的联调验证,搭建起一套完整的拖车角度感知数据链路。作为该系列的第二篇技术解读,本文将深入剖析该方案的实现逻辑、架构设计与阶段性验证成果。
一、拖挂仿真的感知数据瓶颈
拖挂ADAS仿真技术已跨越基础模型搭建的初始阶段,在实际项目交付过程中,感知数据的匮乏已成为制约研发验证的核心短板。从实车工程实践角度审视,精准采集拖车相对主车的铰接角存在多重技术挑战:
- 球铰结构的固有装配间隙,叠加挂车载荷波动与机械形变,会持续引入测量噪声;
- 车载传感器的部署需要投入大量工时进行反复标定;
- 针对高速拖摆、折叠失稳等TSC核心验证工况,实车测试不仅安全风险突出、随机扰动难以控制,更无法实现边界工况的稳定性复现,导致规控算法验证难以真正落地。
传统仿真工具大多仅停留在车辆运动的可视化呈现层面,输出的角度数据属于未经传感器模型渲染的纯理论真值,与真实车载感知的信号采集逻辑存在明显割裂。这种脱节直接衍生出两项工程难题:
- 感知算法难以获取附带角度标注的高质量仿真样本,模型训练与精度评估缺乏数据支撑;
- TSC、拖挂AEB以及拖车倒车辅助等规控算法,亦无法在仿真环境中完成真实闭环调试。
动力学模型的精度决定了拖挂仿真在物理层面的真实度,而传感器输出的角度数据质量,则直接裁定该仿真平台能否切实服务于算法落地验证。目前,康谋aiSim传感器角度方案已在多项客户拖挂ADAS仿真项目中完成联调试用,有效填补了算法闭环开发中可靠角度输入的空白。
二、拖车铰接角:拖挂场景核心输入
拖车相对主车的航向角,即牵引车纵轴线与挂车纵轴线在水平面内形成的夹角,工程领域通常称之为铰接角(articulation angle)。该参数构成拖挂场景各类ADAS功能的核心数据输入,直接干预控制算法的决策表现。
拖车稳定控制(TSC)
系统首要任务在于抑制高速拖摆(snaking)与折叠失稳(jack-knifing)现象。控制策略的触发依赖于实时铰接角及其变化率。只有精准捕获拖车相对主车的偏转幅度,系统方可评估风险等级并执行单侧制动或扭矩干预。
带拖车的车道保持(LKA)与自动紧急制动(AEB)
挂载作业会彻底改变整车运动轨迹。挂车行驶路径与主车之间存在显著的内轮差效应,ADAS系统必须依赖拖车角度信息才能准确预测挂车扫掠轨迹,从而规避误判或干预时机滞后。
拖车倒车辅助与自动泊车
主车转向动作与拖车偏转呈现高度非线性的反向映射关系,高精度的铰接角反馈构成闭环控制的先决条件。
在仿真环境中,铰接角同样具备独特价值:作为算法验证的标准答案(ground truth),该参数能够用于量化评估感知算法的精度上限。构建一套具备可输出、可标定、可复现特性的拖车角度数据链路,已成为拖车场景仿真验证的核心命题。
三、传感器级拖车角度感知方案
aiSim平台内嵌高保真相机传感器模型,严格遵循物理成像原理逐帧渲染前方场景,并输出附带语义标注的目标检测结果。围绕“获取拖车相对主车角度”这一核心目标,技术团队设计了一套完整的传感器级解决方案:在拖车后方部署一台与主车航向角严格对齐的虚拟相机,借助该相机输出的3D包围盒(3D BBox)数据直接解算拖车航向角。
传感器布置方案
方案聚焦主车坐标系下的参考观测点设定。虚拟相机安装于拖车后方,通过刚性结构与主车保持连接并同步运动。相机光轴方向与主车纵轴线实施严格对齐,即相机坐标系X轴与主车前进方向完全重合。在此空间拓扑下,相机输出的拖车3D BBox偏航角在几何关系上直接映射为拖车相对主车的航向偏差,即目标铰接角。

aiSim仿真环境透视图
该视角清晰呈现主车(白色SUV)与后方平板拖车的组合形态,以及相机视锥覆盖范围。平台支持侧视图、俯视图与前视图的快速切换,多视角联合校验机制可逐一确认车辆、拖车与相机的空间位置关系,有效规避传感器安装偏差。
BBox数据输出与实现原理
相机视场覆盖拖车目标后,aiSim相机传感器将逐帧输出完整的3D包围盒属性。这些属性涵盖包围盒三维尺寸与中心坐标,同时包含目标物在相机坐标系下的姿态角。其中`bounding_box_3D_yaw_deg`字段记录拖车相对相机光轴的偏航角数值。
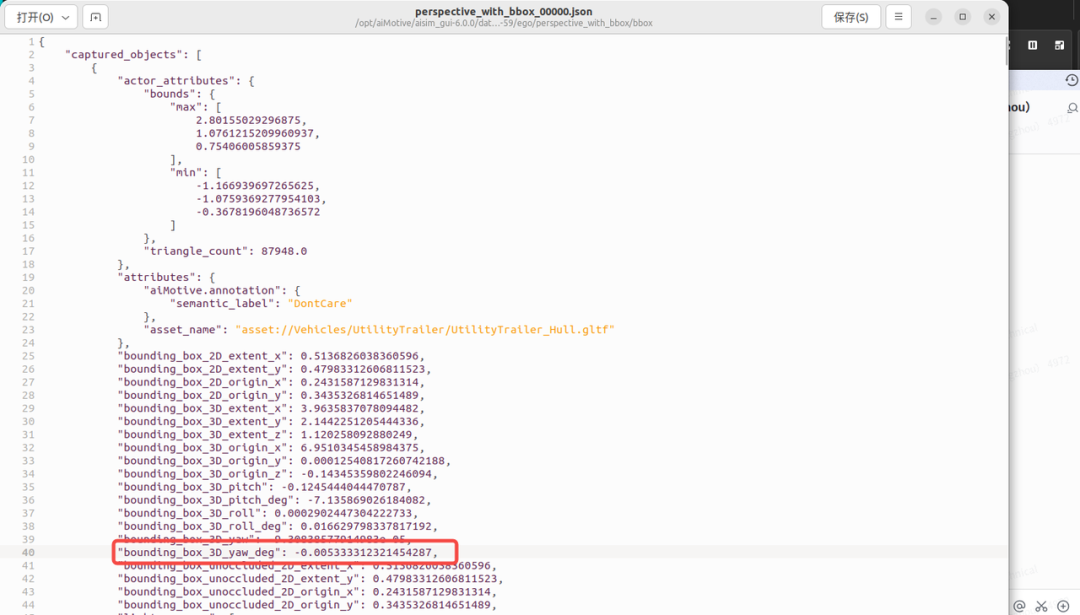
相机传感器逐帧输出的3D BBox JSON数据
检测记录中完整保留目标的asset名称(UtilityTrailer_Hull)、三维包围盒尺寸、中心坐标以及俯仰角、翻滚角、偏航角等姿态参数。借助脚本逐帧提取`bounding_box_3D_yaw_deg`字段,即可生成连续的拖车角度时间序列。
角度变化曲线解读与当前效果
基于该架构,技术团队对典型仿真场景执行数据采集,生成拖车3D偏航角随帧号演变的完整曲线。
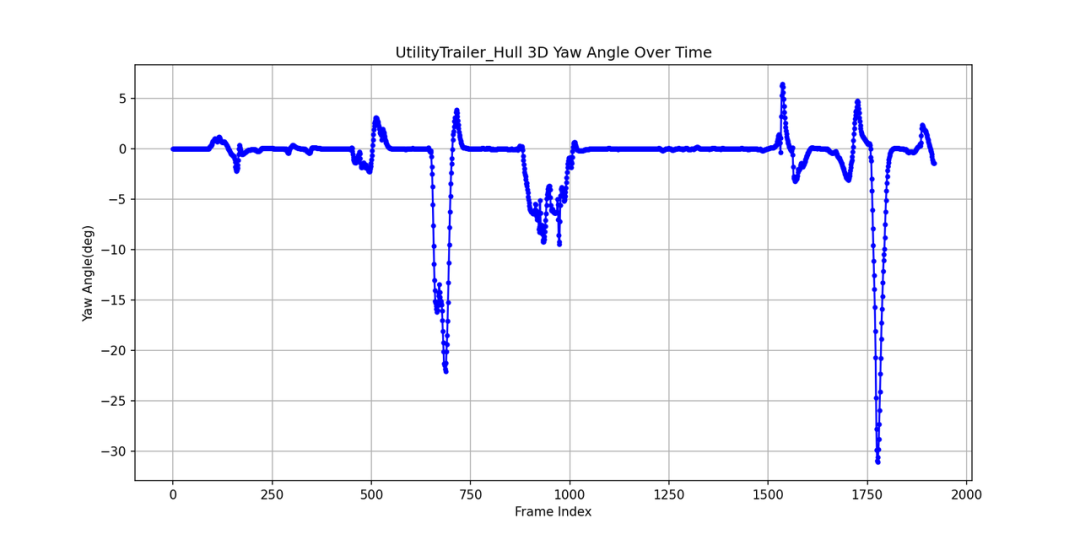
UtilityTrailer拖车3D偏航角随时间变化曲线
曲线特征呈现出显著的动力学规律:
直行稳定段
帧号0至500区间内,拖车角度紧贴0度基准线运行,伴随微小波动,对应车辆在直道匀速行驶状态,拖车与主车保持同向;
首次大幅偏转
帧号500至750区间记录到约-22度的负向偏转,随后迅速回正,映射剧烈转向或变道工况下的拖车惯性滞后;
小幅修正段
帧号750至1100区间角度在0度基准线附近产生±5至10度的轻微波动,对应车辆完成转向后的方向微调过程;
长直行段
帧号1100至1500区间角度恢复至接近0度的平稳状态;
二次大幅拖摆
帧号1500之后角度出现正负交替振荡,振幅峰值触及-30度,对应高速工况触发的拖车摆振现象,构成TSC控制功能的核心验证场景。
现有验证结果表明,该方案已能够输出符合物理演化趋势的拖车角度变化曲线。角度变化的方向性、相对幅度与工况特征均与理论预期高度吻合,充分印证aiSim平台中拖车动力学模型与传感器输出数据的一致性。当前阶段仍存在技术局限:相机坐标系与主车坐标系的对齐标定工作尚未完全闭环,BBox输出角度的绝对精度需进一步标定验证。
动态联调效果展示
相关视频完整呈现仿真联调过程,直观展示主车-拖车系统在不同工况下的运动形态,以及拖车姿态与上述角度曲线的对应关系。视频前半段(约0至55秒)对应前述角度变化曲线,后半段则聚焦更剧烈的拖摆工况演示。
四、总结
从传感器空间布置到BBox数据提取,aiSim平台已在拖车联调环节构建起完整的拖车角度感知数据链路。该链路的技术价值主要凝结于三个维度:
- 感知算法验证:拖车目标检测与跟踪算法可在仿真环境中获取附带量化角度标注的训练集与测试集;
- 控制算法开发:TSC、倒车辅助等依赖铰接角输入的控制策略,能够直接调用仿真输出的角度信号开展闭环调试;
- 仿真可信度验证:传感器输出与物理模型之间的高度一致性,反向校验了拖车动力学模型的可靠性。
康谋此前发布的《拖车联调实战:用aiSim打通车辆-拖挂仿真闭环》已系统阐述aiSim在拖车资产建模、耦合装配与动力学验证维度的底层架构。本次传感器层面的角度输出验证,构成该技术链路在感知与控制侧的自然延伸。至此,aiSim平台已初步成型“资产建模—动力学仿真—传感器输出—数据量化”的拖车仿真完整闭环。
后续研发将聚焦角度标定工作的深度推进,持续提升BBox输出角度的绝对值精度,并将技术验证范围拓展至激光雷达、毫米波雷达等多元传感器模态,为带拖车场景的ADAS功能验证与自动驾驶算法开发,提供更全面、更稳健的仿真数据底座。
查看全文


评论0条评论