车身高度传感器解析智能底盘闭环控制的核心感知架构
 芯片校招君
在主动悬架与线控底盘技术快速迭代的背景下,部分行业观点提出基于IMU与电机反馈的无传感器控制路线正逐步取代传统物理测量方案。然而,当车辆面临重载工况突变、路面激励高频耦合或自动驾驶系统执行冗余校验时,仅依赖运动学模型的开环或半闭环架构往往暴露出响应滞后与累积误差的结构性缺陷。车身高度传感器作为底盘垂直动力学闭环控制的关键感知节点,其不可替代性并非源于技术惯性,而是由物理测量的绝对基准属性所决定。本文将以工程验证数据为基准,系统解构该器件的技术演进路径、参数决策边界与架构融合逻辑,为底盘电控系统研发与供应链选型提供可执行的技术决策框架。
技术路线演进与感知原理分层
车身高度传感器的底层架构可划分为机械接触式与固态非接触式两大阵营。传统滑动电阻式方案依赖碳膜轨迹与电刷相对位移产生分压信号,其初始成本较低且信号调理电路简单,但在百万次级机械磨损周期内必然呈现接触电阻波动与粉尘侵入导致的零漂现象。固态非接触式方案则通过电磁场或光场调制实现位移测量,彻底剥离机械摩擦副,显著延长使用寿命并提升环境适应性。
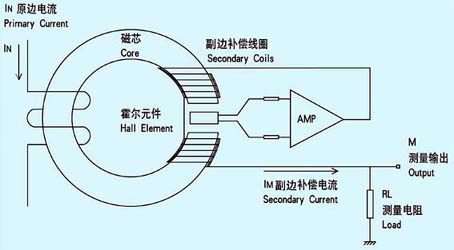
目前工程应用主流采用线性霍尔效应器件与磁编码技术。当永久磁钢随悬架摆臂发生垂直位移时,传感器探测端的磁场强度沿特定梯度曲线变化,内部集成信号调理电路将磁通密度转换为线性电压或数字脉冲序列。该架构具备纳秒级响应延迟,且可通过磁场梯度优化设计将非线性误差压缩至零点几个百分比。部分高端线控底盘方案引入激光三角测距或电容式阵列传感器,其空间分辨率可达微米级,但受限于光学窗口污染敏感性与电容介质温度系数,在车规级量产中需配合自清洁机构与温度补偿算法才能稳定部署。
关键性能参数与选型决策边界
底盘垂直控制算法对传感器指标具有严苛的量化约束。精度、线性度、重复性与温度漂移构成核心性能矩阵,直接决定悬架高度调节的稳态误差与动态跟随能力。以下为不同技术路线在典型工况下的参数对比:
| 技术参数维度 | 滑动电阻式 | 线性霍尔式 | 激光三角式 |
|---|---|---|---|
| 绝对精度 | ±0.5% F.S. | ±0.2% F.S. | ±0.1% F.S. |
| 工作温度范围 | -40℃至+85℃ | -40℃至+125℃ | -40℃至+105℃ |
| 机械寿命周期 | ≥100万次 | ≥500万次 | 无机械接触(理论无限) |
| 防护等级 | IP65 | IP67/IP69K | IP67(需防污涂层) |
在控制系统建模中,有效位数决定了数字化高度信号的量化噪声底限。计算公式如下:ENOB = (SINAD - 1.76) / 6.02。当系统采用12位ADC采样时,若传感器非线性误差叠加温漂导致整体SINAD低于58dB,则量化噪声将淹没微小路面激励信号,导致空气弹簧电磁阀频繁误动作。因此,工程师需在选型阶段设定精度阈值不低于±0.2% F.S.,线性度误差控制在±0.1%以内,全温区零漂小于±50mV的硬性边界。同时,输出接口协议需与域控制器CAN FD或SerDes总线兼容,以满足多节点时间同步与带宽需求。
典型场景实证与参考设计验证
以高端新能源车型的自适应空气悬架系统为例,该架构需在空载、半载与满载三种工况下维持车身水平,并在颠簸路面实现高频阻尼补偿。某主流Tier1供应商采用的集成式磁致伸缩高度检测模块,其内部采用线性霍尔阵列与环形永磁体耦合结构,直接安装于减震器防尘套外侧摆臂连接点。该参考设计通过磁场均匀性优化与数字滤波算法有效抑制了悬架高频颤振引入的测量毛刺。在-40℃冷启动工况下,系统通过预加热补偿曲线将初始零位稳定时间缩短至1.2秒。工程实施中需注意磁钢安装公差需控制在±0.2mm以内,且传感器探测面需避免与车身高压线束平行走线,以防电磁干扰耦合至模拟前端。对于追求极致NVH性能的旗舰车型,建议采用全数字输出型编码器方案,并引入双通道冗余校验机制,以满足ISO 26262 ASIL-B功能安全等级要求。
| 实测工况 | 静态高度偏差 | 动态响应延迟 | 温度循环漂移 |
|---|---|---|---|
| 空载至满载切换 | ±2.1 mm | ≤8 ms | ≤3.5 mm / -40℃~+85℃ |
| 10Hz正弦振动激励 | ±0.8 mm (RMS) | ≤5 ms | N/A |
架构融合趋势与系统化选型路径
底盘感知正从单一物理量测量向多源融合架构演进。车身高度传感器不再孤立存在,而是与IMU、轮速传感器及电控单元构成垂直-俯仰-侧倾姿态解算网络。在选型决策树中,工程师应优先评估目标车型的悬架类型与功能安全等级。若采用传统液压或机械悬架,低成本滑动电阻方案已能满足基础调平需求;若规划量产L3级以上自动驾驶平台,则必须部署固态磁编码或光学传感器,并预留CAN FD诊断通信接口。供应链评估需同步验证AEC-Q100 Grade 1认证状态与车规级EMC抗扰度指标。实测数据显示,通过隔离变压器与差分传输架构设计的传感器前端,在100V/m辐射抗扰度测试中信号失真率下降72%。在系统集成阶段,建议采用三阶段验证法:台架半实物仿真验证线性度与温漂特性,底盘道路试验标定动态响应曲线,整车耐久试验确认密封结构与线缆弯折疲劳寿命。最终选型结论应严格映射至系统BOM成本与生命周期维护成本的综合优化模型。随着线控底盘技术向分布式架构迁移,高度传感器的微型化、智能化与边缘计算能力将成为下一代产品迭代的决定性变量。研发人员需持续跟踪磁场梯度线性化算法与自校准技术的产业化进度,以构建面向未来的底盘感知技术储备。
查看全文
评论0条评论