力学传感器解码精密测量核心路径与工业演进逻辑
 传感菜鸟
在机器视觉与无传感器控制算法快速迭代的产业背景下,传统力学传感器是否面临被数字孪生与状态观测器替代的风险,成为工程界持续争论的焦点。视觉系统擅长宏观轨迹规划,算法补偿可消除部分机械间隙,但物理世界的力、扭矩、压力与加速度仍必须通过直接接触进行量化采集。无传感器策略依赖模型精度,当系统遭遇非线性摩擦、物料突变或极端环境干扰时,估算误差将直接引发控制失稳。明确界定物理量测的不可替代性,是构建高可靠工业闭环的前提。力学传感器作为连接机械动力学与数字控制系统的底层接口,其技术演进并非走向消亡,而是向高精度、多轴融合与智能诊断方向纵深发展。本文将通过机理拆解、工程实施与选型模型三个维度,系统梳理力学传感器的技术边界与决策路径。
传感机理分化与性能边界界定
力学传感器种类繁多,其核心差异源于物理效应与转换机理的不同。工程选型首先需明确测量对象的动态特性与静态精度要求。应变片式方案基于金属或半导体材料的压阻效应,电阻变化量与应变成正比,输出信号稳定且线性度优异,适用于静态与准静态力矩、压力测量。压电式方案利用晶体材料在受力时产生电荷的特性,具备极高的固有频率与动态响应能力,专为高频冲击、爆炸压力与振动分析设计。电容式方案通过极板间距变化引起电容值改变,具有极低的温度漂移与高输入阻抗,适合微力与高精度位移耦合测量。磁致伸缩方案结合磁场与应力引起的磁导率变化,在强电磁干扰与防爆场景中展现出独特优势。选择方案时,必须建立多维参数对比框架。
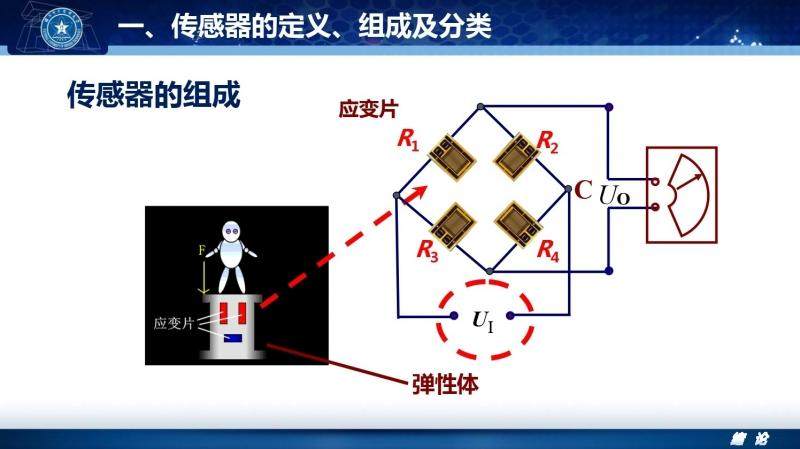
参数化选型需严格遵循量化边界。测量不确定度可通过合成标准不确定度模型进行核算,公式为δtotal=√(δlin²+δhys²+δrep²+δtemp²),其中δlin代表线性度误差,δhys代表迟滞误差,δrep代表重复性误差,δtemp代表温度附加误差。以工业级六轴力传感器为例,其典型技术指标要求线性度优于±0.1%FS,迟滞控制在±0.05%FS以内,重复性误差≤0.03%FS,工作温度范围覆盖-40℃至85℃。数据来源表明,采用高温合金材料与自补偿应变栅的力学传感器,在长期负载下零漂可控制在0.01%FS/hour以内,显著优于普通康铜箔方案。工程师在界定性能边界时,应优先锁定关键指标阈值,避免过度设计导致成本失控。高精度静态测量应优先选用应变片式并配套24位Σ-Δ型ADC,高频动态捕捉必须采用压电式搭配电荷放大器,微力与低刚度场景则需引入电容式架构配合屏蔽驱动技术。
多维信号融合与工程实施策略
单一维度的力学感知已无法满足现代自动化设备的复杂工况需求,多维信号融合成为系统级集成的核心策略。六维力传感器通过空间解耦矩阵实现Fx、Fy、Fz、Mx、My、Mz六个自由度的同步测量,其内部通常集成12至16个惠斯通半桥或全桥电路,配合正交安装结构消除轴间交叉耦合。工程实施中,信号调理链路的完整性直接决定测量可靠性。前置仪表放大器需具备高共模抑制比与低输入偏置电流特性,典型指标要求CMRR≥120dB,输入偏置电流<5nA。滤波网络设计需依据采样定理与机械共振频率进行匹配,截止频率通常设定为机械谐振频率的1/5至1/10,以防止混叠失真。
技术原理到产品落地的验证需依赖实测数据支撑。以某型工业协作机器人腕部六维力传感器为例,其采用石英弹性体与激光刻蚀应变栅工艺,内部信号经隔离型隔离放大器处理后通过SPI总线输出。参考设计测试数据显示,在额定载荷±200N与±20Nm范围内,轴间耦合误差经矩阵解耦后降至±0.5%以内,动态响应带宽达1.2kHz。该方案严格遵循ISO 9283工业机器人性能测试标准,在重复定位与轨迹跟踪中提供实时力反馈,使末端执行器实现柔顺控制与碰撞检测。实施路径表明,多轴力学传感器必须配套温度补偿算法与实时标定程序,通过多点负载试验构建误差查找表,结合数字域滤波与滑动平均处理,可有效抑制工频干扰与机械噪声。采购与研发人员应强制要求供应商提供全量程校准证书与温漂曲线,确保信号链路的可追溯性。
极端工况适配与选型决策模型
工业现场的环境复杂性要求力学传感器具备超越常规实验室条件的耐受能力。高温、强腐蚀、高振动与强电磁辐射构成主要技术壁垒。在冶金与铸造场景,表面安装式应变片需承受600℃以上辐射热,必须采用陶瓷绝缘层与石英引线进行热隔离设计。在化工与油气领域,防爆认证与密封结构成为强制门槛,传感器外壳需达到IP68防护等级并满足ATEX或IECEx防爆标准,内部填充硅油或惰性气体以隔绝腐蚀性介质。在轨道交通与风电主轴监测中,长期低频疲劳与微应变测量需选用低零漂光纤光栅力学传感器,其抗电磁干扰特性使其在无源供电与长距离传输场景中具备绝对优势。
面对多维约束条件,选型决策必须引入结构化权衡模型。核心决策变量按优先级排序为:测量精度等级、动态带宽要求、环境耐受指数、接口协议兼容性、全生命周期维护成本。建立加权评分矩阵后,工程师可量化评估各技术路线的综合得分。例如,在要求±0.05%FS精度且工作温度-40℃至120℃的工况下,压电式方案因零漂过大直接剔除,电容式方案受限于量程被排除,应变片式方案通过自温度补偿与高精度电桥设计成为最优解。选型逻辑需严格映射技术标准与安全规范,涉及人身安全的起重吊装与汽车制动系统,必须满足ISO 13849性能等级d级或SIL2认证。力学传感器的技术价值不在于单一参数的极致堆砌,而在于与机械结构、信号链路与控制算法的系统级匹配。通过建立参数化选型边界与场景化验证流程,工程团队可显著降低试错成本。深入探索多物理场耦合建模与边缘端自校准算法,将进一步拓展力学传感器的应用疆界与智能化水平。
查看全文
作者最近更新
-
力学传感器解码精密测量核心路径与工业演进逻辑传感菜鸟
![]() 17小时前


评论0条评论