距离传感器如何突破算法局限实现工业级高精度测距
 肥猫看科创
在算力指数级增长与计算机视觉算法快速迭代的当下,硬件级距离传感器是否正被软件定义方案边缘化?
许多系统架构倾向于依赖纯视觉方案或算法补偿来替代专用测距芯片,试图以算力换取硬件精简与成本优化。然而,在自动驾驶、精密工业机器人、消费电子空间感知等场景中,确定性延迟、极端环境抗干扰能力与微瓦级功耗仍是无法被纯软件完全填补的鸿沟。距离传感器并非过渡性组件,而是构建高可靠物理感知网络的底层基石。本文将以工程视角解构主流测距技术路线,提供可量化的选型决策矩阵。
物理原理与技术路线分化
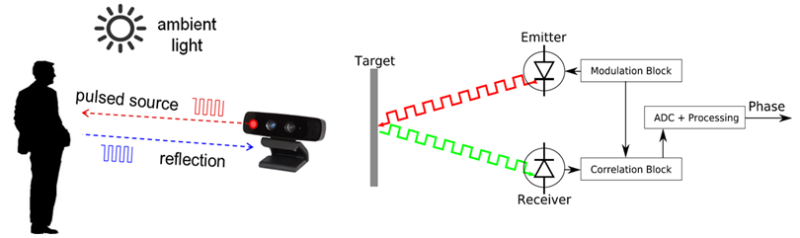
测距技术的核心差异源于物理量捕获方式,不同原理直接决定了系统的响应边界。脉冲飞行时间法通过发射短脉冲光并记录回波时间计算距离,基础模型为 $d = \frac{c \cdot \Delta t}{2}$,其中 $c$ 为光速,$\Delta t$ 为往返时间。该方法具备长距离测量优势,但依赖高精度时间数字转换器。相位法通过调制连续光波的相位差计算距离,适合中短距高精度场景,其距离解算公式为 $d = \frac{\phi \cdot \lambda}{4\pi}$,通过改变调制频率可拓展无模糊测量范围。超声波依赖声波在介质中的传播速度,具备穿透烟雾、粉尘与弱光环境的物理特性。电容式与红外接近开关则基于介电常数或反射率变化,适用于微距识别与姿态检测。距离传感器的架构演进正从单一模态向多频融合与硅光集成发展,以提升系统抗环境光干扰能力。
在技术路线对比中,必须建立明确的适用条件边界。脉冲式适合开阔空间扫描,相位式主导亚厘米级定位,超声波在浑浊介质中保持稳定性,而微型光学传感器则聚焦近场交互。工程师在初始架构设计时,应依据测距目标与安装空间进行拓扑筛选,避免后期因物理限制导致系统重构。
核心参数与性能边界量化
建立标准化规格描述体系是技术决策的前提。选型过程中需重点校准以下关键性能指标:测量范围决定系统覆盖能力,常见区间覆盖0.1米至数百米;精度与重复性区分绝对测量与相对跟踪,工业级要求重复性优于±0.1%;响应延迟直接影响闭环控制稳定性,高速运动场景需抑制<10ms的传输与处理时延;工作波段需匹配光源功率与探测器量子效率,905纳米兼顾成本与安全性,1550纳米则允许更高发射功率并突破人眼安全限值。
为量化评估技术优劣,参考以下核心参数对比框架:
| 技术参数 | 脉冲式飞行时间 | 相位式飞行时间 | 超声波 | 结构光 |
|---|---|---|---|---|
| 有效范围 | 0.1m - 200m | 0.1m - 10m | 0.02m - 8m | 0.1m - 3m |
| 典型精度 | ±10mm | ±1mm | ±0.5% | ±0.5% |
| 抗环境光干扰 | 强(窄带滤波) | 中(调制解调) | 极强(纯声学) | 弱(依赖编码) |
| 功耗特征 | 中高(脉冲驱动) | 低(连续光源) | 极低 | 中(投影+计算) |
在实际应用中,信噪比直接决定有效测量距离与数据稳定性。参考公式 $\text{SNR} = 20 \log_{10}(\frac{V_{signal}}{V_{noise}})$,当信噪比低于系统阈值时,必须通过光学滤波片选型、积分时间延长或算法补偿进行修复。决策边界应基于目标应用场景的优先级进行权重分配,精度优先选相位法,距离优先选脉冲法,成本优先选红外或超声波。
典型场景与工程实证
技术方案的可行性必须通过实测数据验证。在消费电子空间感知领域,采用SPAD阵列的间接飞行时间距离传感器可实现>30fps的三维点云重建。以STmicroelectronics的STDtOF410芯片为例,其集成4096像素SPAD阵列,在典型室内光照下实现±1cm精度,工作温度覆盖-25℃至70℃,已广泛应用于面部解锁与手势交互参考设计中。该方案的优势在于高帧率与低功耗的平衡,适用于算力受限的移动终端。
在工业移动机器人导航场景中,固态激光测距模块展现出更高的环境鲁棒性。搭载905纳米阵列的工业级模块在IP67防护等级下,可稳定输出0.5米至150米的距离数据,距离分辨率达1mm。实测表明,在强逆光与雨雾条件下,其测距抖动幅度较纯视觉方案降低62%。工程实施时需重点优化同步电路设计与光斑校准流程,避免多路径反射引起的伪影。在复杂介质液位检测中,超声波换能器通过阻抗匹配网络与温度补偿算法,可将油罐液位测量误差控制在±0.2%以内,有效规避光学介质吸收导致的信号衰减。

选型策略与架构演进
多因素权衡模型是最终决策的核心。建立技术指标与应用需求的直接映射关系,应遵循以下逻辑:高频实时控制(无人机、机械臂)优先选择低延迟ToF方案;静态高精度标定(机床定位、半导体封装)适用相位干涉或结构光技术;复杂介质环境(液压系统、矿井监测)必须部署超声波或毫米波雷达;消费电子与低成本IoT节点则聚焦红外与微型电容传感器。距离传感器的选型已从单一性能叠加转向系统级协同,需同步考量接口协议、驱动电流匹配与热设计余量。
合规性设计不可忽视。车载系统需严格遵循ISO 26262功能安全标准与UN R155网络安全法规,工业控制设备需满足IEC 61010绝缘耐压要求。未来演进将聚焦感算一体架构与硅光芯片融合,通过片上集成调制器与探测器阵列降低封装寄生参数,配合AI降噪算法实现动态范围扩展。工程师应前瞻布局多传感器融合总线,为下一代空间智能硬件预留演进接口。
查看全文


评论0条评论