消费类小型固态激光雷达:助推家用机器人性能迭代
 慧生活
消费类小型固态激光雷达:助推家用机器人性能迭代
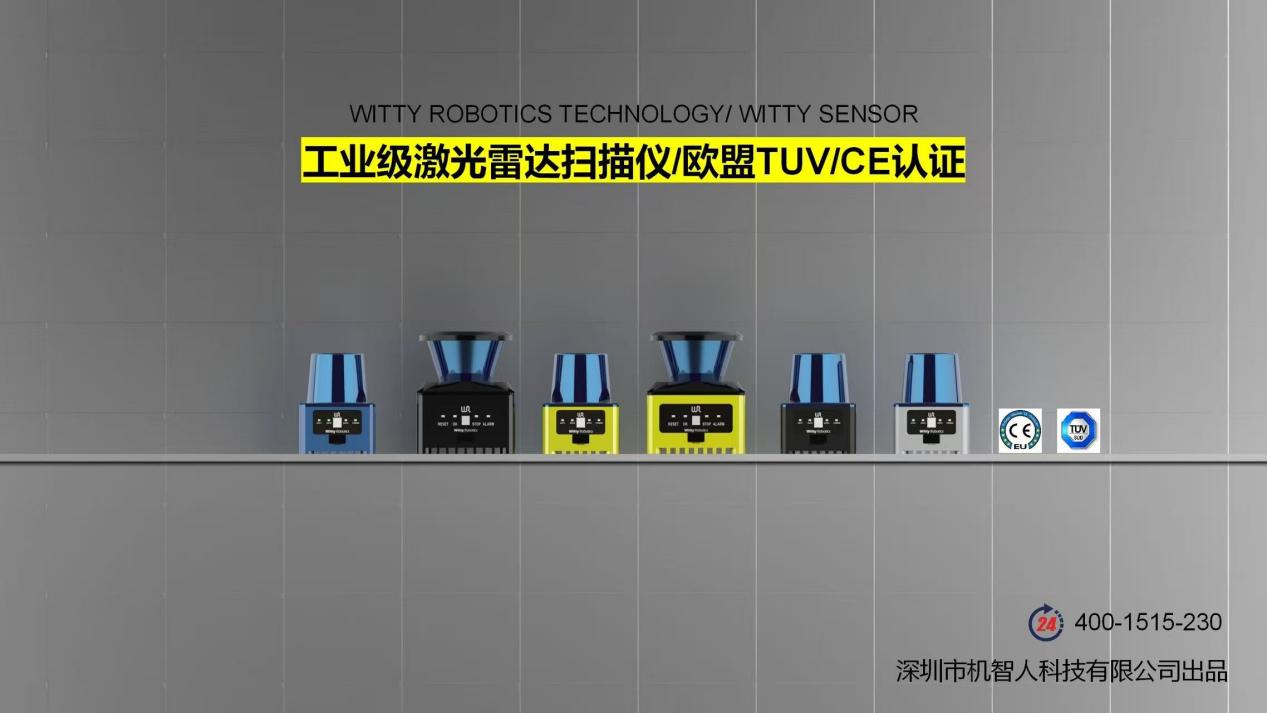
家用机器人产业正经历从基础移动向深度交互的跨越,环境感知技术的突破成为制约产品体验升级的核心环节。面对弱光干扰、高反光表面及透明材质等复杂条件,传统视觉系统往往出现特征提取失效的问题。具备稳定测距性能、紧凑物理形态及持续优化的成本曲线,消费级微型固态激光雷达正逐步填补技术空白,为家庭服务设备的性能迭代提供底层支撑。
从机械旋转到固态化:小型化打开场景空间
传统激光测距设备多采用机械旋转扫描架构,庞大的外部轮廓与运动部件的机械磨损特性,使其难以契合家用机器人对空间布局与使用寿命的严苛要求。采用MEMS(微机电系统)微振镜、转镜或OPA(光学相控阵)技术的固态方案,有效剥离了宏观传动组件,通过微纳级光学控制完成光束偏转。整机尺寸得以压缩至手持设备量级,系统功耗同步下降。该类架构的成熟标志着激光测距技术正式跨越工业应用场景,进入消费级集成通道。目前,多款旗舰型扫地机、陪伴型及家用服务机器人已开始试点部署该模块。
摒弃高速旋转机构后,设备抗震等级获得实质性跃升。缺乏机械传动损耗意味着更长的无故障运行周期,能够充分匹配家庭场景中长时间、高频次的工作负载。
感知升级:让机器人真正 "看懂" 家
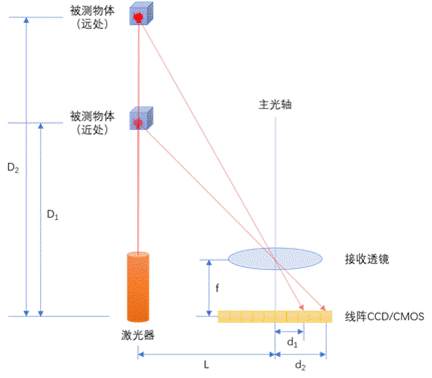
家庭空间的非结构化特征显著区别于标准化工业流水线。深色织物吸收光线、玻璃幕墙产生镜面反射、宠物活动轨迹无常以及地面散落杂物,均会干扰依赖纹理识别的视觉算法,导致深度信息断层。固态激光雷达通过主动发射近红外光束,结合三角测距或ToF(飞行时间)原理直接捕获目标距离参数,实时生成高精度三维点云数据。该机制完全脱离环境照度约束,确保感知链路始终在线。
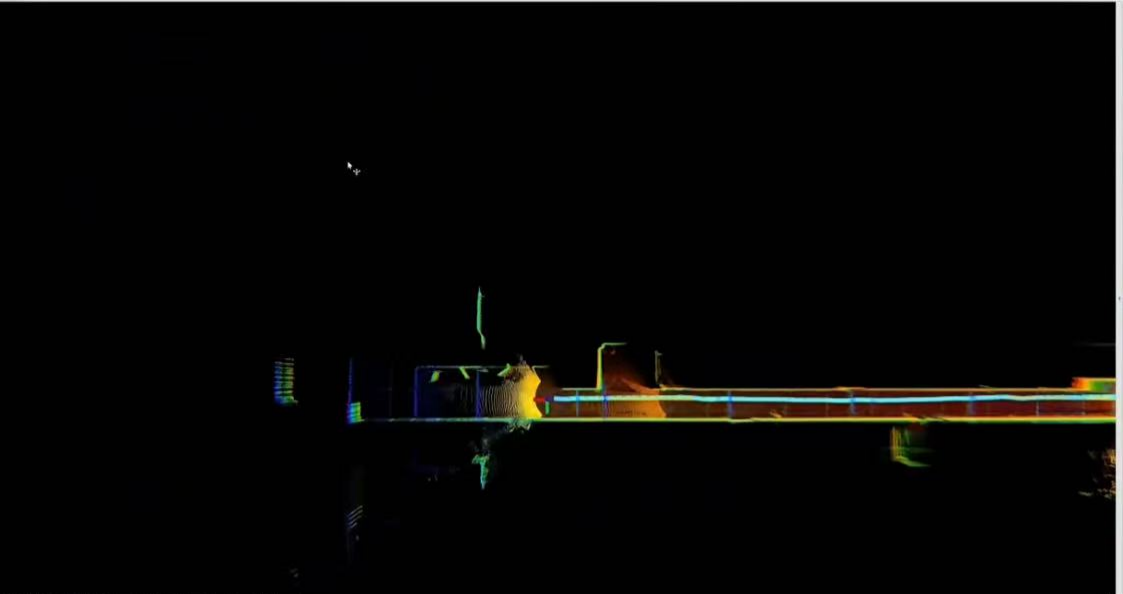
集成微型固态激光雷达后,设备在即时定位与地图构建(SLAM)环节的表现实现跨越式进步。系统可在短时间内输出房间拓扑结构,精准标定家具边缘、门槛高差及地毯起伏等细节,进而生成最优行进轨迹。面对动态干扰源,高频刷新的点云流能够持续追踪移动人体或动物轨迹,触发柔性避障逻辑,有效规避硬性碰撞或无效停滞。
在照明不足的暗光区域或深夜时段,主动发光特性凸显出不可替代的实用价值。脱离自然光依赖意味着设备可全天候维持稳定作业状态,彻底消除暗环境下的感知盲区。
成本下探与规模化:消费级普及进行时
供应链端的工艺迭代与光学模组集成度提升,正推动固态激光雷达步入规模化量产周期。单模组采购价格持续走低,逐步契合消费电子产品的成本准入标准。现阶段,机械旋转式产品仍在入门级扫地机市场占据份额,但固态架构凭借空间占用小与耐久度高的双重优势,加速向中高端产品线渗透。随着制造良率攀升与规模效应显现,该组件有望完成从附加配置向基础标配的跨越。
底层感知架构的更替将重塑设备功能边界。以激光雷达为主导、视觉与超声波模组协同工作的多传感器融合方案,将取代早期“视觉优先、雷达兜底”的过渡性设计。架构升级直接赋能高精度语义建图、复杂空间逻辑解析以及多设备联动调度,为具身智能提供高可靠的空间数据底座。
结语
消费级微型固态激光雷达的技术演进,实质上拓展了家庭服务机器人的物理交互边界。当稳定、精准的空间数据采集成为行业基准,家用机器人从单一执行工具向智能生活伴侣的角色转变获得坚实支撑。固态化技术路线、紧凑化外形设计以及消费级定价策略的深度融合,正加速推动该技术在全球家庭场景中的大规模落地。
审核编辑 黄宇
查看全文

评论0条评论